宇树人形机器人脱离遥控器自主格斗 具身智能新突破
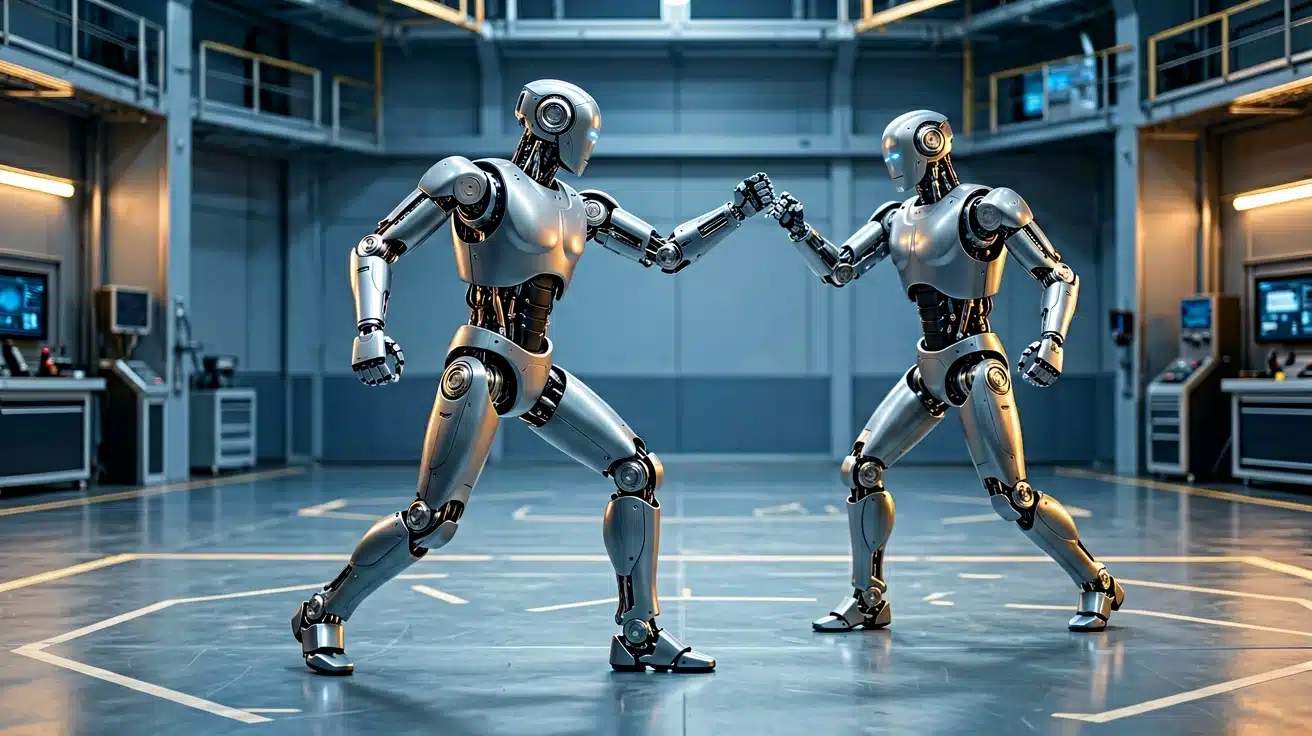
宇树人形机器人在最新演示中实现了”脱离遥控器”的全自主格斗:不依赖人工遥控与预设脚本,机器人依靠自身感知与决策完成对抗动作。澎湃新闻等媒体将其列为具身智能领域最新进展。这意味着人形机器人的运动控制与自主决策能力迈过了关键门槛,为工业、特种作业与消费场景的商业化打开了新的想象空间。
要点速览
- 核心突破:脱离遥控器的全自主格斗,机器人自主感知与决策
- 技术意义:运动控制、实时决策与环境交互能力的综合验证
- 来源背景:宇树科技是人形与四足机器人头部厂商
- 商业化方向:应急救援、工业巡检、科研教育等场景
背景:人形机器人为何难做”自主对抗”
人形机器人的技术难度集中在三方面:双足平衡、全身运动控制与实时决策。此前大多数演示依赖遥操作或预编程,机器人的”聪明”更多来自后台工程师。宇树此次展示的全自主格斗,把决策权交给了机器人本体——它需要实时感知对手动作、规划自身姿态、在高速对抗中维持平衡。
格斗场景对机器人的要求远高于普通行走:动作幅度大、速度变化快、接触冲击强,任何一步失衡都会导致摔倒。能够在对抗中自主完成攻防转换,说明其运动控制算法已具备较强的鲁棒性。
具身智能行业近两年快速升温。素材显示,宇树科技此前已发布四足消防应急解决方案,B2 卫星侦查机器狗负责侦察与通讯中继,能够在极端环境下保持指令畅通。从消防应用到自主格斗,宇树的路线呈现出”运动平台 + 场景能力”的演进逻辑。
技术拆解:全自主格斗背后的三块拼图
全自主格斗的实现依赖三个技术层级的协同。
第一层是环境感知。机器人需要通过视觉、惯性测量等多模态传感器实时构建对手状态模型,判断距离、速度与攻击意图。第二层是运动规划。在毫秒级时间内,控制算法需要从庞大的动作库中选出应对策略,并映射为各关节的力矩指令。第三层是强化学习训练。业界普遍采用仿真环境大规模训练策略网络,再迁移到真机,宇树的格斗能力大概率也经历了”仿真到现实”的迁移过程。
这一技术栈的价值不止于格斗。能把对抗场景做好,意味着机器人在动态、非结构化环境中同样具备自主能力,而这正是工业巡检、灾害救援等场景最需要的。
商业化路径:从实验室对抗到真实场景
自主格斗展示的商业化价值,主要体现在”运动控制能力外溢”。人形机器人厂商很难靠格斗本身盈利,但格斗背后验证的技术可以直接迁移到多个高价值场景:
| 应用方向 | 核心需求 | 与自主格斗的关联 |
|---|---|---|
| 应急救援 | 复杂地形行走、自主作业 | 动态平衡与抗扰动能力 |
| 工业巡检 | 长时间稳定运行 | 全身运动控制与可靠性 |
| 科研教育 | 算法验证平台 | 开放的二次开发能力 |
| 特种作业 | 危险环境替代人工 | 自主决策与快速响应 |
从产业节奏看,人形机器人正处于从”能走”到”能干”的过渡期。行业普遍判断,2026 年前后是运动控制能力分化的关键年份:头部厂商依靠仿真训练与数据积累拉开差距,具备自主决策能力的机器人将率先进入试点场景。
影响与挑战:自主化之后的治理课题
机器人具备自主对抗能力后,行业需要同步回答安全与治理问题。其一,自主决策的边界如何设定,机器人能否在未知场景下安全停机;其二,强化学习策略的可解释性不足,一旦出现异常行为难以定位原因;其三,如果自主机器人被用于暴力或危险场景,责任如何划分。
素材显示,具身智能的治理框架正在加速搭建,机器人国标与人形应用规范也在推进。技术突破与治理规则需要同步演进,才能让自主机器人真正走向大规模商用。
展望:自主能力是具身智能的分水岭
宇树此次展示的全自主格斗,把人形机器人的能力边界从”表演型”推向”任务型”。未来一年值得关注三个信号:自主格斗技术能否迁移到真实工业场景;头部厂商是否会开放相关训练平台;监管层如何界定自主机器人的责任主体。
对产业观察者而言,判断一家具身智能公司是否进入第一梯队,标准正在改变:不再是”机器人能走多稳”,而是”机器人能自己做出多少正确决策”。
常见问题(FAQ)
宇树人形机器人自主格斗是什么?
宇树科技展示的人形机器人”脱离遥控器”完成全自主格斗,不依赖人工遥控与预设脚本,依靠自身感知与决策完成对抗动作,是具身智能运动控制与自主决策能力的重要进展。
全自主格斗的技术难点在哪里?
难点包括实时感知对手状态、毫秒级运动规划、高速对抗中维持平衡,以及通过强化学习完成从仿真到真机的策略迁移。
宇树机器人自主格斗有哪些商业化前景?
自主格斗验证的运动控制能力可迁移至应急救援、工业巡检、科研教育与特种作业等场景,自主决策能力是人形机器人进入真实任务场景的前提。
自主机器人有哪些安全与治理挑战?
主要挑战包括自主决策边界设定、强化学习策略可解释性不足、异常行为责任划分,以及机器人国标与治理框架的同步完善。
参考资料:素材整理(澎湃新闻等来源)、宇树科技公开产品与演示信息。
相关阅读:具身智能提速:机器人国标、人形应用与治理框架三线并进、英伟达129亿美元收购Hugging Face:AI开源生态变局全解析、国家反诈AI正式上线:官方智能反诈工具下载与使用指南
文章版权归作者所有,未经允许请勿转载。

