机器人任务与运动规划的区别
TOPIC SOURCE
机器人如何完成多步骤任务:任务规划、动作模型与反馈纠错怎样协同
机器人接到“把杯子放进托盘”的指令后,需要回答两个不同的问题:先做什么,才能让杯子最终位于托盘内;机械臂又该怎样移动,才能抓住杯子并完成放置。前者属于任务规划,后者属于运动规划。两者处理的对象和约束不同,但任何一层失效,都可能让整个任务无法完成。
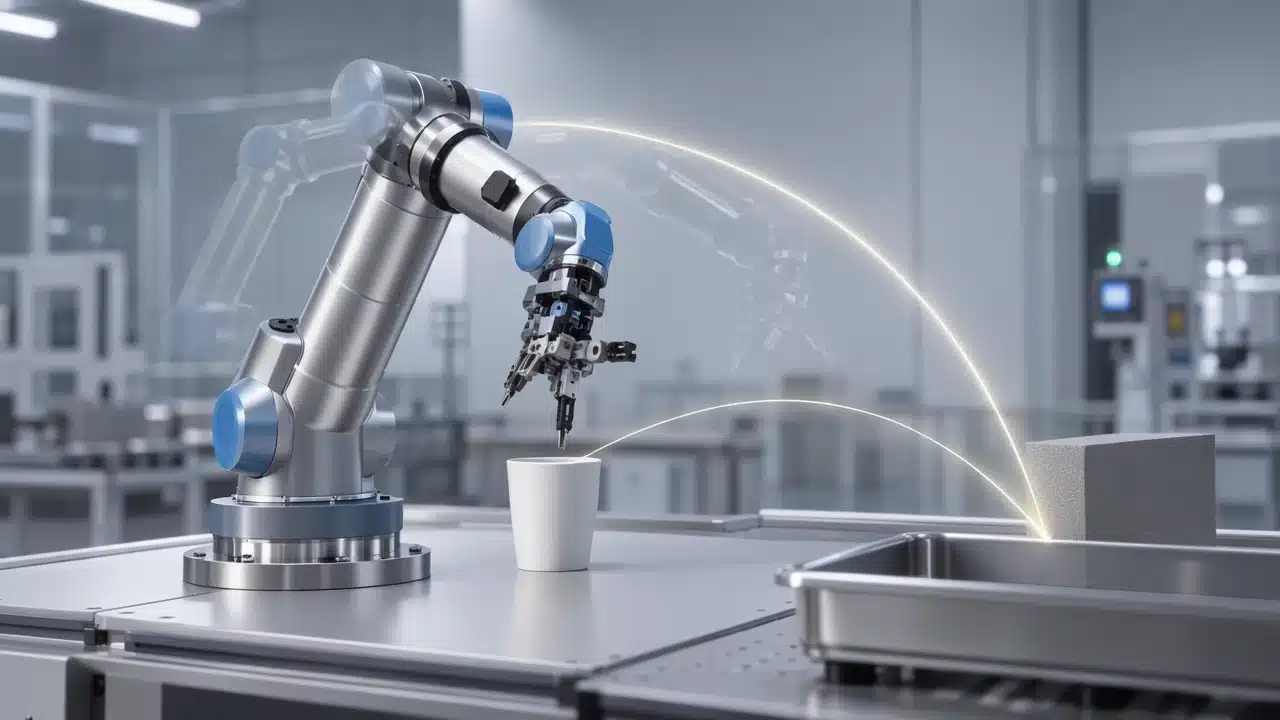
目标与轨迹
任务规划关注状态变化和操作顺序。它结合目标与当前场景,选择抓取、移动、放置等操作,并考虑各步骤的前提和预期结果。例如,托盘被其他物品占据时,直接放置杯子的前提不成立,系统可能需要先腾出空间。任务计划的判断重点是:这些操作组合起来,能否使场景达到目标状态。
运动规划关注具体动作的物理可行性。给定抓取或放置等操作,系统需要确定机械臂如何从当前位置运动到目标位置,并检查可达性、碰撞等约束。“从杯子右侧抓取”在任务层面可能合理,但如果右侧紧邻障碍物,机械臂未必能找到可行轨迹。
两层规划如何配合
任务规划不能只交出一串看似合理的步骤,就假定它们都能执行。运动规划发现路径不可行后,可以尝试调整抓取姿态或路径;如果局部调整仍无法满足约束,就需要把失败信息反馈给任务层,改变操作顺序,必要时先移开障碍物。
反过来,运动可行也不等于任务成功。机械臂能够到达托盘上方,并不证明杯子已被稳定放入托盘;执行后仍需通过感知检查结果。若托盘位置或周围物品发生变化,系统还应更新场景状态,再判断是调整动作、重新规划,还是停止并请求帮助。
任务与运动规划的结合,关键不在于把所有决策塞进同一个模块,而在于让高层目标受到物理可行性的约束,也让底层动作始终服务于可验证的任务结果。
文章版权归作者所有,未经允许请勿转载。
本文链接:https://www.chatcpt.com.cn/thread/task-motion-planning/
参与讨论
暂无评论,快来发表你的观点吧!