机器人软件适配现有硬件的机制
Theseus Robotics走出隐身模式:用AI改造现成轮式机器人,零售试点计划于2027年启动
机器人软件适配现有硬件,核心不是让设备“装上软件就能工作”,而是建立一层把业务任务转换为机器人可执行动作的控制系统。它需要读取任务信息,结合机器人自身的移动与操作能力,持续感知环境并调整动作;适配的对象既包括硬件接口,也包括门店中的实际作业流程。
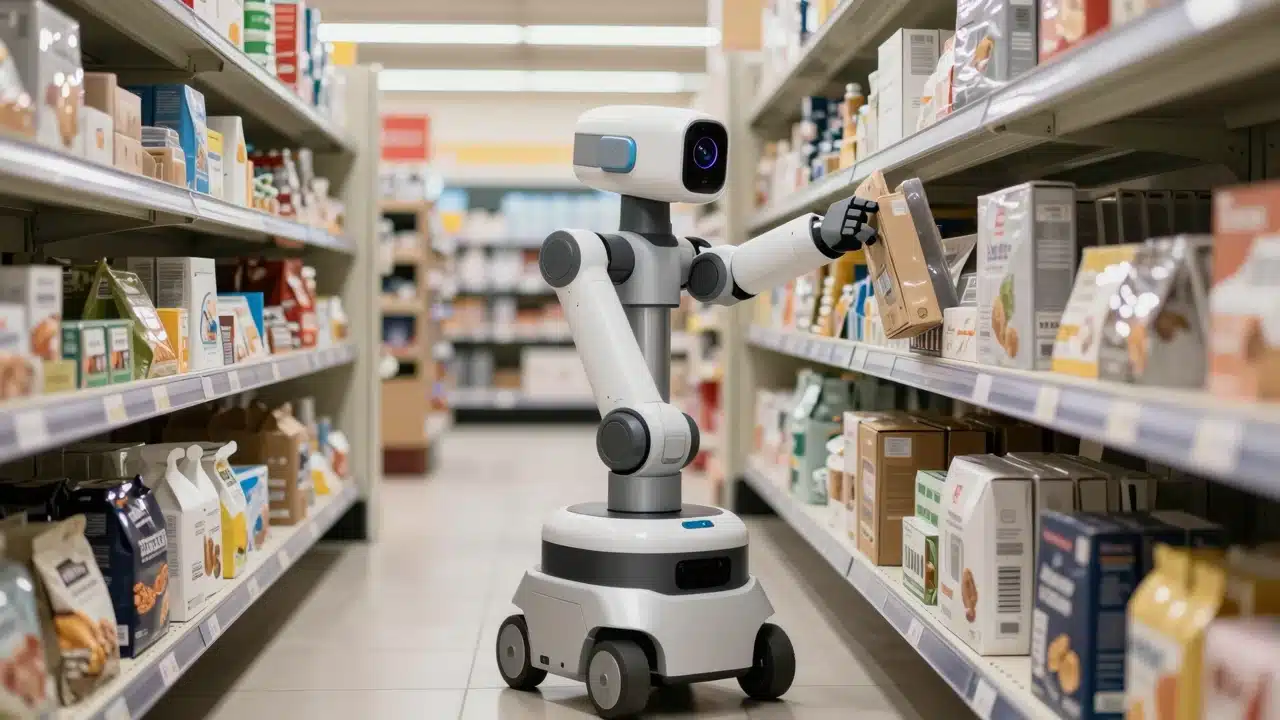
在零售场景中,同一套软件可能要协调移动、商品识别、抓取和摆放等环节。例如,夜间补货要求机器人依据商品和货架信息找到位置,白天拣选则需要按订单在店内寻找商品。任务看似相近,作业约束却不同:补货面对到货商品和陈列规划,拣选面对实时订单与营业中的人流。软件必须把这些差异转化为具体的任务规划、动作顺序和异常处理。
所谓“适配现有硬件”,因此不只是兼容不同设备的接口。机器人之间的载荷、移动方式、传感能力和操作机构可能不同;即便使用同一类轮式平台,货架、通道、商品包装、照明和临时堆放也会改变执行条件。软件若要跨设备复用,就需要把通用任务逻辑与设备能力区分开,同时允许针对场景调整。否则,表面上的通用方案仍可能依赖大量现场配置、流程改动或人工接管。
判断适配是否有效,应关注完整任务链,而非单次演示。识别商品后能否正确抓取、放到指定位置,遇到遮挡或位置变化能否继续处理,失败时是否能及时请求人工介入,都会影响连续运行。机器人能完成动作,只说明能力链条中的一环成立;能在不同门店条件下稳定完成任务,才说明软件与硬件真正形成了可用的作业系统。
因此,零售商评估此类方案时,应同时看任务完成情况、错误与返工、停机维护,以及现场和远程人工支持的投入。软件适配的价值,不在于名义上兼容多少设备,而在于减少专用硬件依赖的同时,不把复杂性转移给门店员工。只有试点证明这种平衡能够持续成立,软件定义的机器人能力才有复制基础。
文章版权归作者所有,未经允许请勿转载。
本文链接:https://www.chatcpt.com.cn/thread/robot-software-hardware-adaptation/
参与讨论
暂无评论,快来发表你的观点吧!