人形育种机器人如何提升农业效率?
TOPIC SOURCE
具身智能提速:机器人国标、人形应用与治理框架三线并进
育种试验中,效率瓶颈不只是“人手不够”,还包括田间观察能否及时、杂交操作是否准确、记录能否用于比较。人形育种机器人的价值,是把感知、操作与数据记录衔接起来,减少重复劳动和信息断点,而不是单纯让机器替人下田。
从连续观察到有效数据
表型是作物可观察、可测量的性状表现,也是育种筛选的重要依据。机器人持续巡航,有机会减少人工抽样遗漏,让研究人员观察同一育种材料的变化过程,而不只依赖零散记录。
但采集更多不等于判断更准。只有让记录对应到正确的植株、时间与环境条件,并保持采集口径一致,数据才具有比较价值。农业效率的提升,应体现在减少补测、查错和重复调查,而非仅增加图像数量。
把精细操作接入育种流程
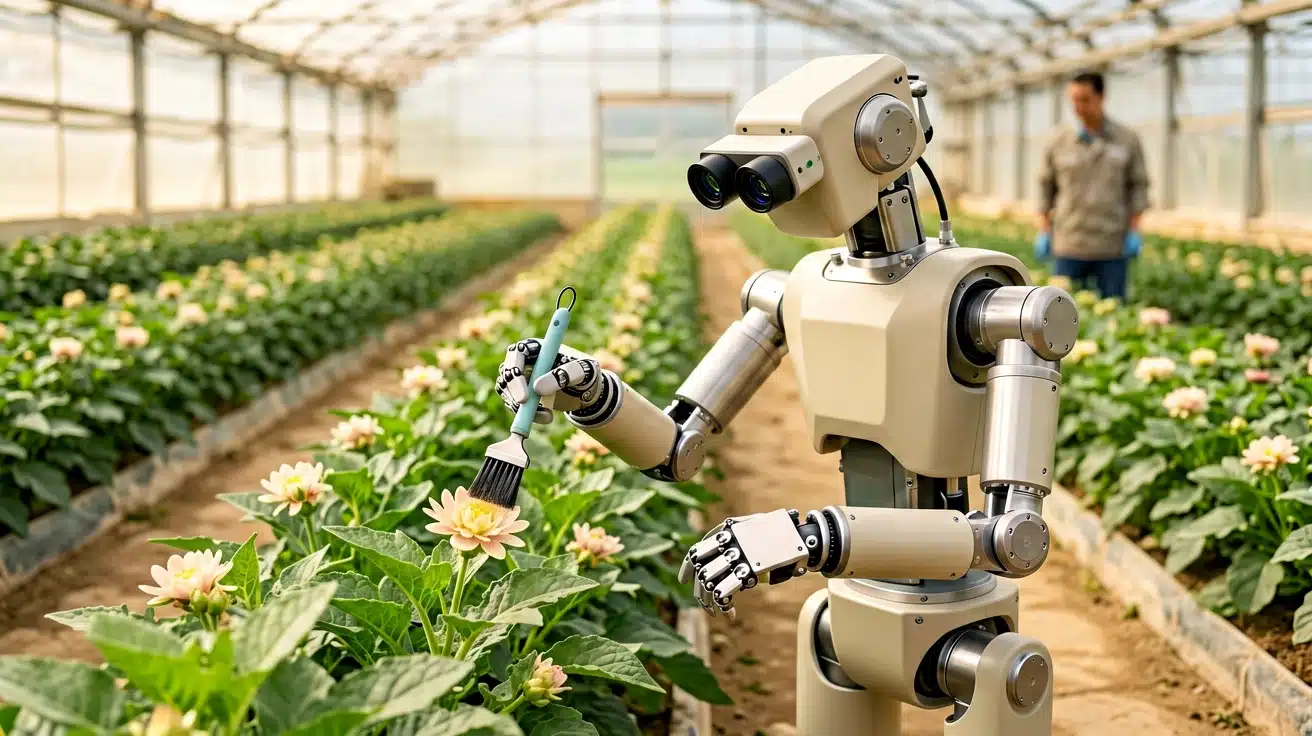
中国科学院团队发布的“吉儿”2.0可执行全天候巡航与杂交授粉任务。这类能力针对的是育种中需要反复进行的细致操作:机器人若能准确识别目标、控制接触动作,并关联亲本与作业记录,就可能减轻人工负担,降低操作与记录脱节的风险。
不过,“能够授粉”不能直接等同于“稳定提高育种效率”。作物差异、光照变化和田间地形都会影响作业;遇到识别不确定或操作异常时,应保留人工复核与接管环节。全天候巡航能力也不意味着所有时段都适合授粉。
看完整任务成本,而非人形外观
人形并非效率保证。判断是否值得部署,应比较完成同等质量任务所需的人工投入、有效数据量、作业损伤、维护负担及人工接管频率,而不能只看连续运行时间。
更稳妥的路径,是先让机器人承接边界清晰、重复性强的巡查与采集,再验证精细操作的可靠性。它能够压缩的是育种流程中的劳动和信息处理成本,不能据此认定作物生长周期会缩短,或新品种必然更快育成。
文章版权归作者所有,未经允许请勿转载。
本文链接:https://www.chatcpt.com.cn/thread/humanoid-breeding-robot/
参与讨论
暂无评论,快来发表你的观点吧!